Höhenanpassung
Bei einer Positionsbestimmung mit der Sonne muss zwischen zwei Beobachtungen ihrer Höhe eine angemessene Zeit verstreichen, damit die Unterschiede zwischen den Sonnenständen groß genug sind und sich ihre Höhenkreise in einem genügend großen Winkel kreuzen. Weil in dieser Zwischenzeit in der Regel weiter gesegelt wird, ändert sich die Position. Eine Positionsbestimmung kann aber nur dann genau sein, wenn die während der ersten Beobachtung festgestellte Höhe der Sonne auf den Ort der zweiten Beobachtung hochgerechnet wird. Nur dadurch besitzt man zum Zeitpunkt der zweiten Beobachtung zwei brauchbare Höhen eines Gestirns und könnte damit die eigene Position bestimmen. Diesen Gedanken möchten wir jetzt weiter vertiefen.
 Bei der ersten Beobachtung wird die Sonne in einer Höhe von h beobachtet. Ihre Position am Himmel und ihr Bilpunkt werden jetzt gedanklich fixiert. Wir betrachten diese gerade beobachtete Sonne fortan als fiktives geostationäres Objekt.
Infolge der Ortsveränderung, einer sogenannten Standort-Versegelung, ändert sich der Abstand zum fixierten Bildpunkt. Bild 8.1 zeigt das in übertriebener Weise. Nach der ersten Beobachtung am Punkt A auf dem Höhenkreis COP (Circle Of Position) wird die Strecke d in einem Kurs von c zurückgelegt. Am Punkt B auf dem Höhenkreis COP’ angekommen, würde der Horizontabstand der fiktiven Sonne in der versegelten Höhe hs gemessen werden.
Wenn die während der ersten Beobachtung ermittelte Sonnenhöhe durch Berechnung auf den Ort der zweiten Beobachtung angepasst wird, dann hat man zum Zeitpunkt der zweiten Beobachtung zwei Gestirne: eine fiktive Sonne an der Position der ersten Beobachtung und die aktuelle Sonne. Das ermöglicht die Berechnung des versegelten Standortes, als hätte man zwei Sterne gleichzeitig oder unmittelbar nacheinander beobachtet.
Zur Berechnung der Höhenänderung eines geostationären Himmelskörpers infolge einer Ortsveränderung von d im Bogenmaß hat der Niederländer Cornelis Douwes (1712 – 1773) folgende Formel angegeben:

Zur Überprüfung der Richtigkeit dieser Formel betrachten wir zunächst das nachstehende Bild auf der linken Seite. Das Schiff segelt mit südlichem Kurs c und legt dabei die Distanz d zurück. COP bezeichnet den Höhenkreis der Sonne aus der ersten Beobachtung, die danach zur fiktiven Sonne X wird. COP’ hingegen repräsentiert den Höhenkreis der fiktiven Sonne in der zweiten Beobachtung. Die Komplemente der beobachteten Höhen, s und s’, sind die Radien dieser Höhenkreise. Damit der versegelte Standort Z berechnet werden kann, muss die Höhe der fiktiven Sonne, wie sie von diesem veränderten Standort aus gesehen werden würde, bekannt sein. Dazu betrachten wir das Dreieck mit den Seiten K, d und einem kleinen Abschnitt des Höhenkreises COP’. Wir können es sogar als rechtwinkliges Dreieck mit dem rechten Winkel zwischen K und COP’ betrachten. Der Kosinus des Winkels ω ist der Quotient aus Ankathete K und Hypotenuse d, also cos ω = K/d. Der Winkel ω ist die Differenz c – z. Daraus erhalten wir die Länge der Kathete K als
K = d ⋅ cos(c – z).
 Im Bild auf der rechten Seite können wir die Kathete K auf dieselbe Weise berechnen, mit dem Unterschied, dass der Winkel ω als 180° – (c – z) angegeben werden muss. Der Kosinus dieses Winkels und damit die Länge der Kathete K erhalten dadurch formal ein negatives Vorzeichen. Der Kosinus eines spitzen Winkels kann aber nicht negativ sein. Die Auflösung dieses scheinbaren mathematischen Phänomens soll an dieser Stelle nicht weiter verfolgt werden und wir erhalten auch hier für die Länge der Kathete den Betrag
K = d ⋅ cos(c – z).
Diese Länge der Kathete ist die Korrekturgröße zur Anpassung der beobachteten Höhe aus der ersten Beobachtung auf den durch Versegelung veränderten Ort einer zweiten Beobachtung. Wir müssen jetzt untersuchen, ob diese Korrektur K in der richtigen Weise zur beobachteten Höhe h addiert oder von dieser subtrahiert wird. Die Werte der Kosinusfunktion sind zwischen -90° und 90° positiv. Das Vorzeichen von cos (c – z) ändert sich demnach bei Kursen welche die Grenzen z – 90° und z + 90° über- oder unterschreiten. Diese Grenzkurse sind nichts anderes, als Kurse, die senkrecht zum Azimutstrahl stehen, wie es das Bild zeigt. Der Azimutstrahl ist identisch mit der in den Bildern eingezeichneten Radiuslinie s. Versegelungskurse von größer als z – 90° oder kleiner als z + 90° sind also Kurse, bei denen sich dem Bildpunkt X genähert wird. Der Winkel, zwischen Azimutstrahl s und Veregelungskurs d wird spitz und der Kosinus ist positiv. In diesem Fall besteht die Korrektur in einer Addition von K und entspricht der Darstellung auf der linken Seite des Bildes.
Sind die Versegelungskurse kleiner als z – 90° oder größer als z + 90°, dann entfernt man sich vom Bildpunkt X, wie auf dem Bild rechts erkannt werden kann. Der Winkel zwischen dem Azimutstrahl und dem Versegelungskurs d wird stumpf und der Kosinus negativ. Die Korrektur K für die Höhenanpassung führt zu einer Verminderung der Höhe h.
Zusammenfassend ergibt sich für die Höhenanpassung, dass der Ansatz von Cornelis Douwes aus dem 18. Jahrhundert vollkommen richtig ist. Leider wurde bisher kaum Gebrauch davon gemacht. Selbst bei der Anwendung des Hilaire Verfahrens nicht, obwohl dort Azimut und Versegelungskurs bekannt sind. Mit lediglich einer Kosinusbestimmung auf dem Taschenrechner hätte man sofort die versegelte Standlinie erhalten und sich die Parallelverschiebung sparen können.
In der App wird die korrigierte Höhe nach Versegelung mit der folgenden Gleichung berücksichtigt:
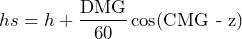
Hierin ist hs die am versegelten Standort für die Positionsberechnung zu verwendende korrigierte Höhe. Die bei der ersten Beobachtung festgestellte beobachtete Höhe ist h. DMG und CMG sind die mittlere versegelte Distanz und der mittlere Kurs der Versegelung. Die Division durch 60 ist notwendig, um die Distanz DMG von Seemeilen in Grad umzurechnen, da Höhenangaben in Grad gemacht werden.
Das Azimut
Die für die letzte Formel erforderlichen Angaben von d und c sind Ergebnisse einer Koppelnavigation, die entweder „zu Fuß“ oder mithilfe eines kleinen Programms ermittelt werden müssen. Das Azimut z ist vergleichbar mit einem rechtweisenden Kurs auf den Bildpunkt der Sonne. Rechtweisend Nord, es gibt auch ein rechtweisend Süd, bedeutet, dass der Winkel von einem nach Norden weisenden Meridian rechtsdrehend zu messen ist. Wir wollen jetzt das Azimut berechnen.
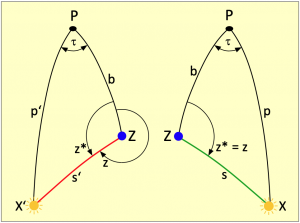 Das nebenstehende Bild zeigt die zwei Polardreiecke XPZ und X’PZ. Darin ist das Azimut z zur Sonne der Winkel zwischen den Dreieckseiten b und s. Die Seite b ist jeweils der nördliche Abschnitt unseres Standortmeridians und die Seite s ist die Zenitdistanz 90° – h bzw. 90° – h’ unserer Sonnenbeobachtung. Die Seiten p und p’ sind die Meridiane der Sonnenbildpunkte X und X’. Weil das Azimut rechtweisend von unserem Standortmeridian aus gemessen wird, ist das Azimut mal ein Außenwinkel und mal ein Innenwinkel. Den Unterschied bestimmt dabei die Größe des LHA. Dieser ist der in westlicher Richtung gemessene Längengrad-Abstand zwischen dem Standort und dem Bildpunktmeridian.
Am Schiffsmittag ist der LHA null, denn der Bildpunkt der Sonne passiert gerade den Standortmeridian. Der Bildpunkt wandert weiter und der westliche Stundenwinkel, in dem rechts dargestellten Dreieck als  bezeichnet, ist gleich dem LHA.
Um Mitternacht befindet sich die Sonne 180° von uns entfernt auf der gegenüberliegenden Seite der Erdkugel. Ab da nähert sich uns die Sonne wieder und der LHA vergrößert sich weiter. Der in dem linken Dreieck dargestellte östliche Stundenwinkel verkleinert sich dabei. Seine Größe beträgt 360° – LHA. Am folgenden Schiffsmittag hat der LHA dann die Größe von 360° erreicht und zählt anschließend wieder von vorn.
Daraus ist nun abzuleiten, dass das Azimut von Mitternacht bis Mittag, wenn der LHA größer als 180° ist, als Innenwinkel am Polardreieck zu bestimmen ist. Vom Schiffsmittag an, bis in die dunkle Nacht hinein, ist das Azimut dann ein Außenwinkel.
Der Innenwinkel wird mit dem Kosinus Seitensatz gemäß Regel 2 auf Seite 85 berechnet. Die allgemeine Formel, auf die jeweils gemessene Höhe angewendet, lautet:

Da der Arkuskosinus nur Winkel zwischen 0° und 180° Grad liefern kann, sind damit ohnehin nur Innenwinkel zu berechnen. Ein Außenwinkel an einem Dreieck ergibt sich einfach dadurch, dass der berechnete Innenwinkel vom 360° Vollkreiswinkel subtrahiert wird.
Wenn also der Bildpunkt den Standort überholt hat und Mitternacht noch nicht erreicht ist, dann ergibt sich das Azimut aus der Differenz von 360° und dem mit der Gleichung 4.13 berechneten Azimut-Innenwinkel. Mathematisch wird das folgendermaßen ausgedrückt:

In der Zeit, als es noch keine Rechenmaschinen gab, wäre eine algebraische Berücksichtigung einer Versegelung über die Höhenanpassung nahezu unmöglich zu realisieren gewesen. Zur Berechnung des Azimuts braucht man die Standortbreite und den LHA. Letzterer ist wiederum nur über die Standortlänge zu bekommen. Das bedeutet nicht weniger, als dass zunächst am Ort der zweiten Beobachtung ein Standort komplett auszurechnen ist, und zwar ohne Berücksichtigung einer Höhenanpassung. Das Ergebnis wäre zwar ein recht nahe gelegener Standort, der aber weder der aktuelle Standort, noch der Ort der ersten Beobachtung ist. Er liegt irgendwo dazwischen. Mit der angepassten Höhe muss dann erneut in die Standortberechnung eingestiegen werden, um den aktuell versegelten Standort zu erhalten.